Die Robotik befindet sich erneut in einer Phase rasanten Wandels. Fortschritte in den Bereichen künstliche Intelligenz, Wahrnehmung, Bewegungsplanung und Roboterhardware sorgen dafür, dass immer leistungsfähigere Systeme den Weg aus der Forschung in die Fabriken finden.
Ein großer Teil der aktuellen Aufmerksamkeit gilt humanoiden Robotern – Maschinen, deren Proportionen und Bewegungsmöglichkeiten sich am menschlichen Körper orientieren. Die International Federation of Robotics (IFR) beschreibt die langfristige Vision als Entwicklung universell einsetzbarer Roboter auf Basis menschlicher Bewegungsmechanik. Gleichzeitig weist sie darauf hin, dass noch wesentliche technische und wirtschaftliche Fragen geklärt werden müssen, bevor ein breiter industrieller Einsatz Realität werden kann.
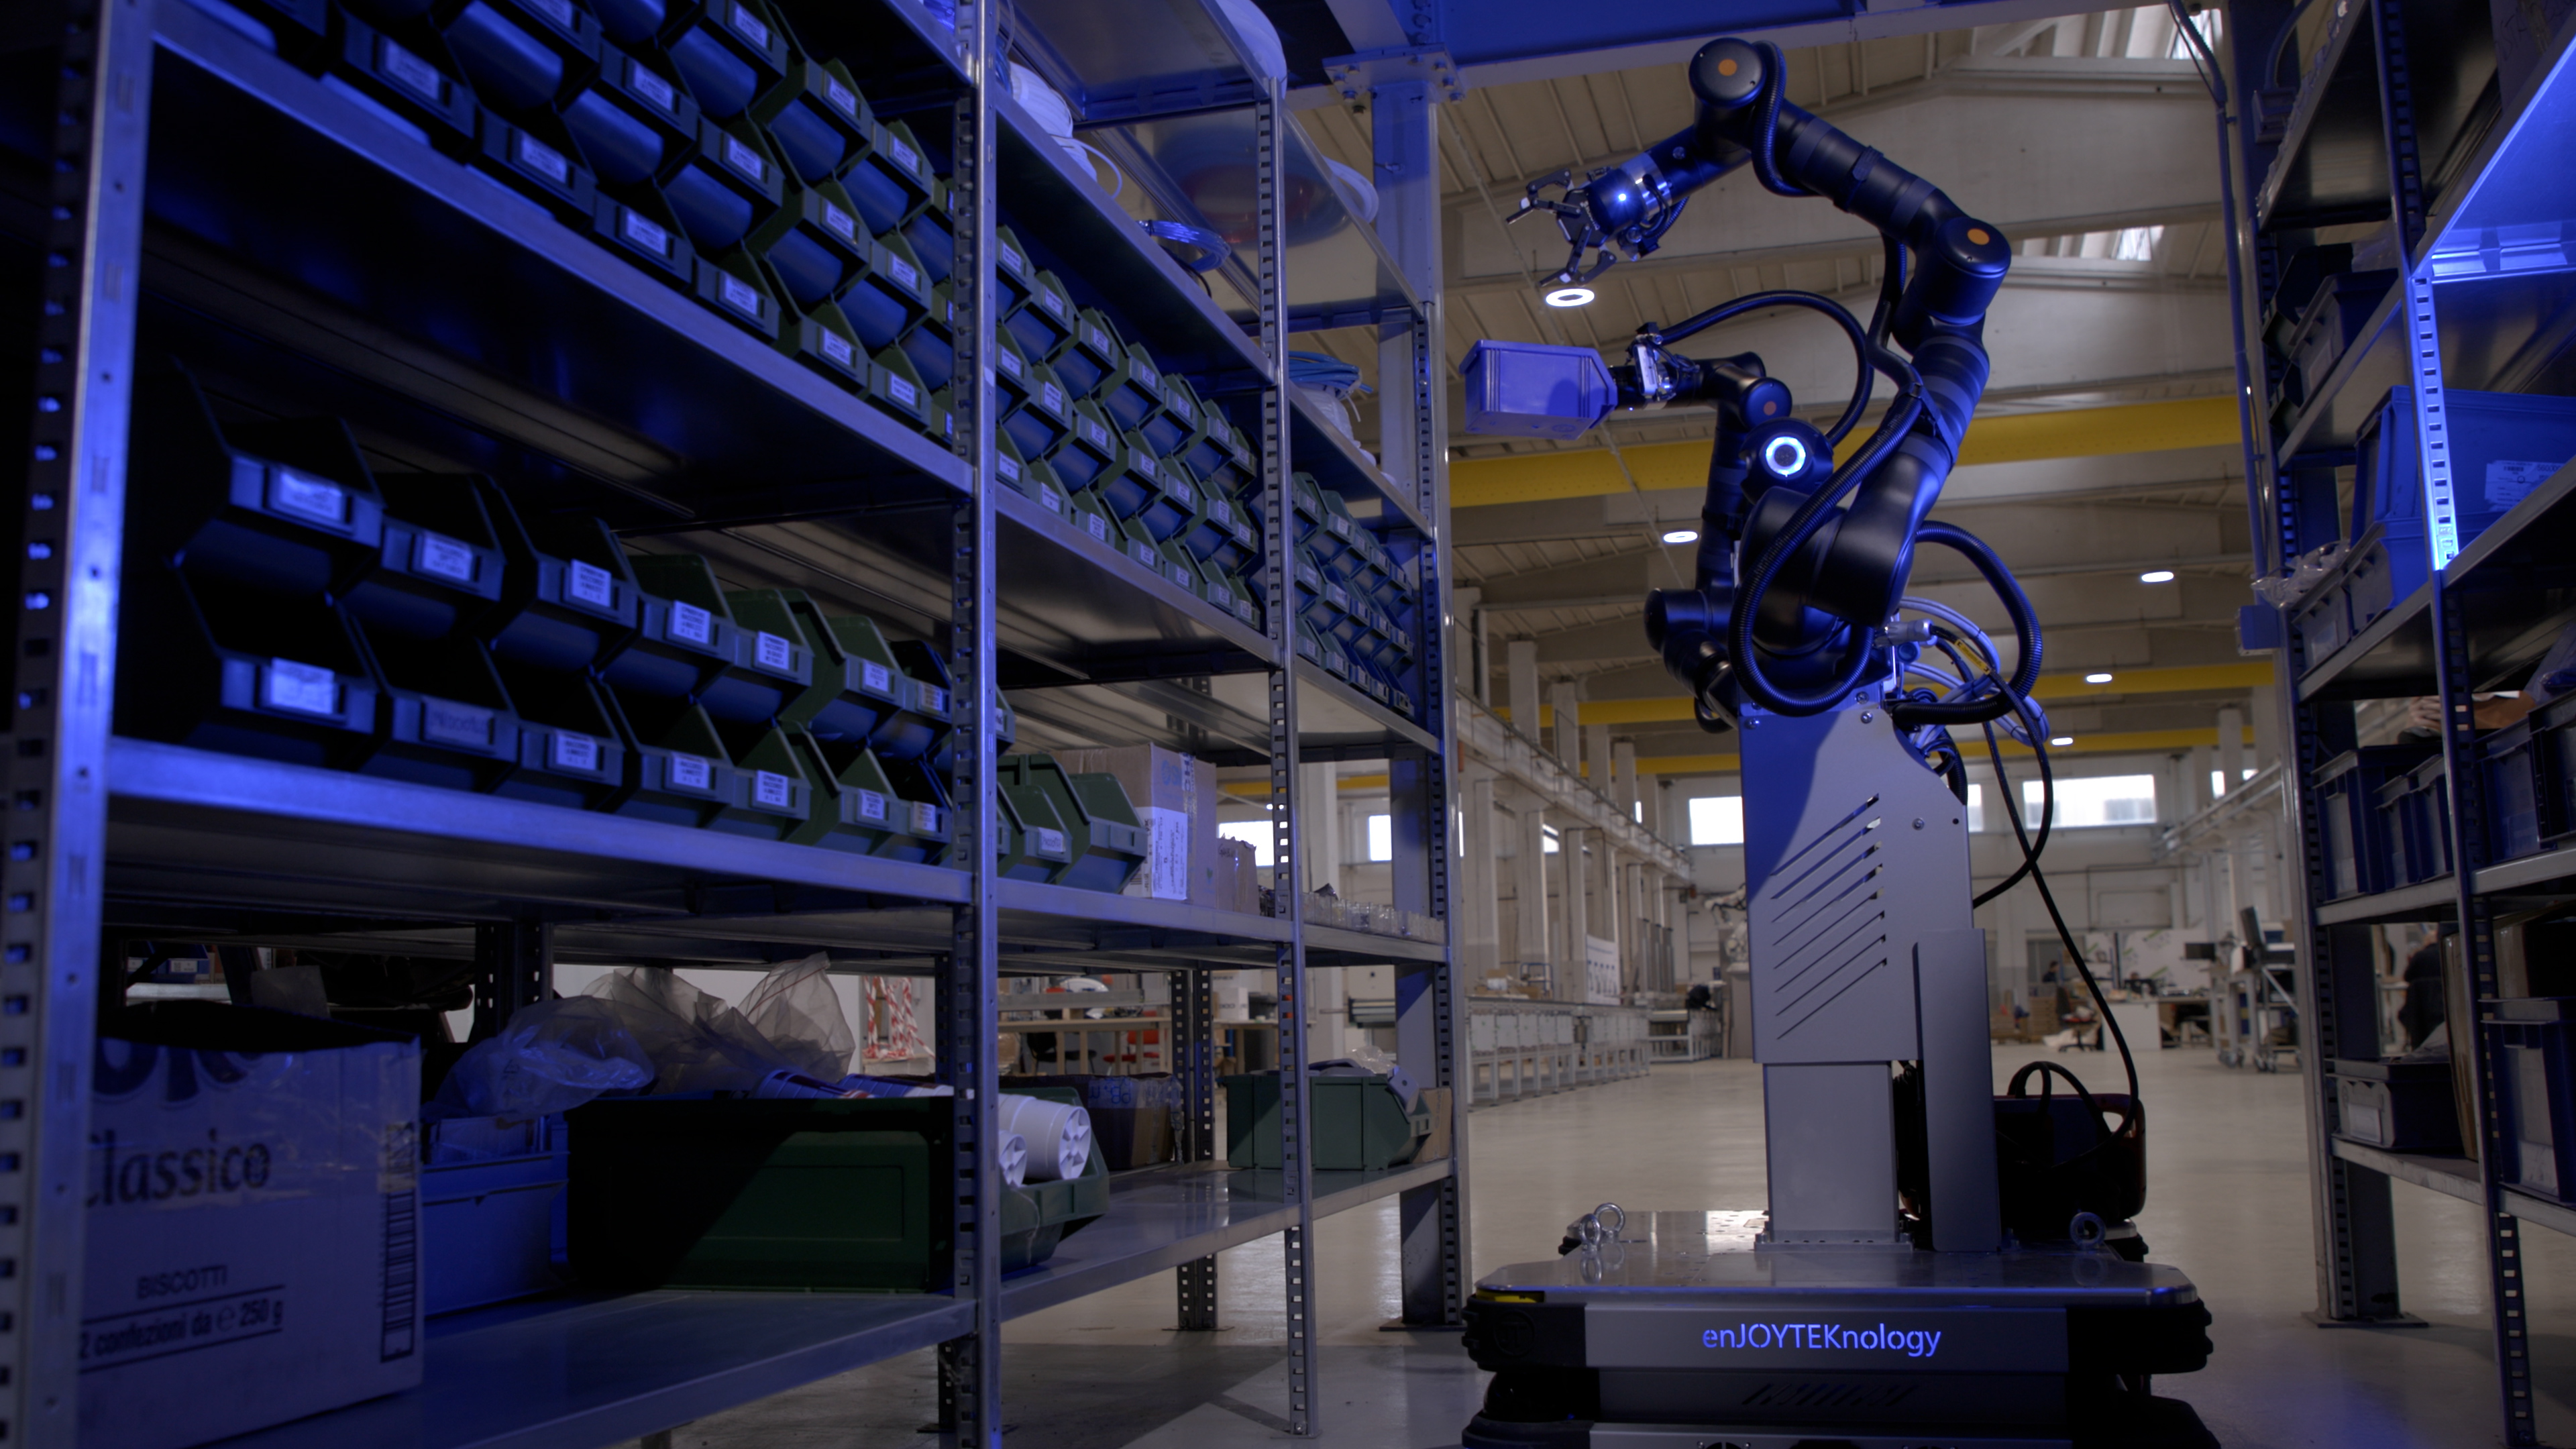
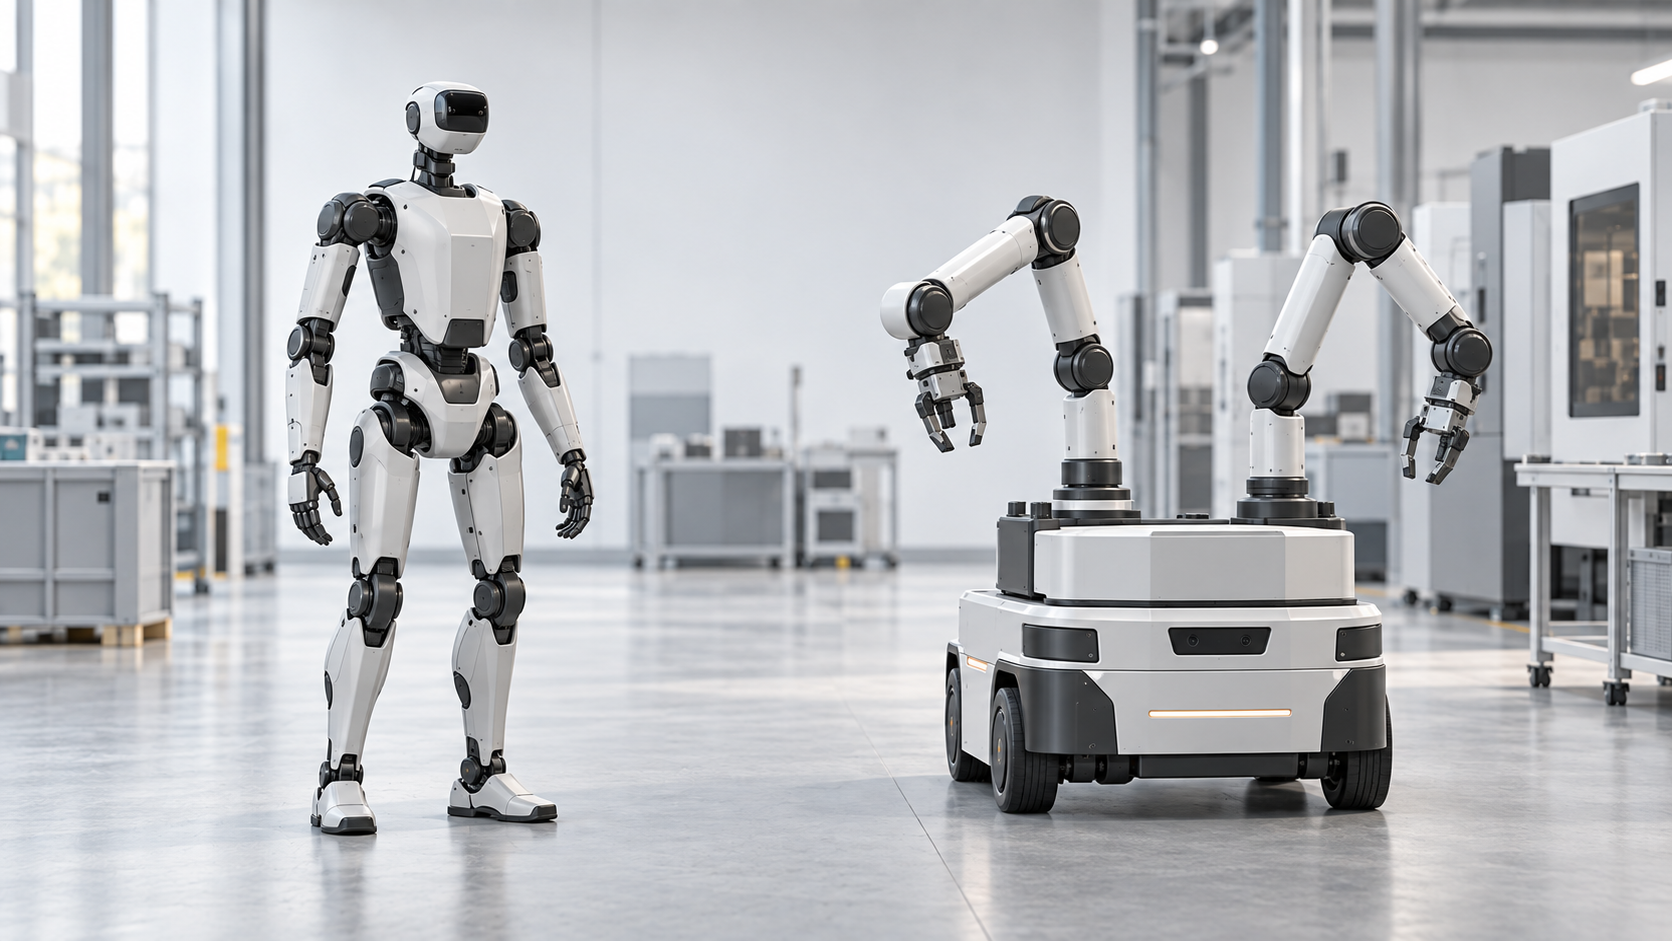
Humanoide Roboter sind jedoch nicht der einzige Weg zu einer autonomeren und flexibleren Produktion. Ein anderer Ansatz kombiniert eine mobile Roboterplattform mit einem oder mehreren kollaborativen Roboterarmen. Mit zwei Armen ermöglicht ein solches System mobile, beidhändige Manipulation und bewegt sich dabei auf Rädern statt auf Beinen zwischen verschiedenen Produktionsbereichen. Beide Konzepte verfolgen das Ziel, die Automation zur jeweiligen Aufgabe zu bringen, anstatt sie dauerhaft an einem Ort zu installieren. Die Wege dorthin unterscheiden sich jedoch grundlegend.
Warum humanoide Roboter so viel Aufmerksamkeit auf sich ziehen
Die Faszination für humanoide Roboter ist leicht nachzuvollziehen.
Fabriken, Lager und andere Arbeitsumgebungen sind weitgehend für Menschen konzipiert. Arbeitsplätze, Regale, Werkzeuge, Türen und Materialflüsse orientieren sich daher ganz selbstverständlich an menschlichen Abmessungen und Fähigkeiten. Genau darin liegt eines der zentralen Argumente für humanoide Robotik: Ein Roboter mit menschenähnlicher Bauform könnte potenziell in bestehenden Umgebungen arbeiten, ohne dass die vorhandene Infrastruktur umfassend angepasst werden muss.
Auch die IFR nennt diese Kompatibilität mit für Menschen konzipierten Umgebungen als einen der Gründe für das wachsende Interesse an humanoiden Robotern.
Die langfristige Vision ist ambitioniert. Ein entsprechend leistungsfähiger humanoider Roboter könnte sich zwischen verschiedenen Bereichen bewegen, unterschiedliche Objekte und Werkzeuge handhaben und Aufgaben übernehmen, für die heute mehrere separate Automatisierungslösungen erforderlich sind.
Die Nachbildung menschlicher Mobilität bringt jedoch erhebliche technische Komplexität mit sich.
Menschliche Bewegung nachzubilden ist eine anspruchsvolle technische Aufgabe
Für Menschen ist Gehen selbstverständlich. Für einen Roboter bedeutet es, Wahrnehmung, Gleichgewicht, Bewegung und Steuerung kontinuierlich miteinander zu koordinieren.
Ein humanoider Roboter für industrielle Umgebungen muss unter Umständen Fortbewegung, Stabilisierung, Hindernisvermeidung, Objekterkennung, Manipulation und die Interaktion mit seiner Umgebung gleichzeitig beherrschen.
Der kürzlich vorgestellte Benchmark des Fraunhofer IPA für humanoide Roboter verdeutlicht diese Komplexität. Das Institut bewertet nicht nur, ob ein Roboter eine eindrucksvolle Demonstration erfolgreich absolvieren kann. Untersucht werden unter anderem grundlegende Fähigkeiten, komplexe Bewegungsabläufe, funktionale Sicherheit, Cybersecurity und Energieeffizienz.
Der Benchmark zeigt auch, wie groß der Unterschied zwischen einer erfolgreichen Demonstration und dem praktischen industriellen Einsatz sein kann. Bei Tests einer aktuellen humanoiden Plattform ermittelte Fraunhofer in einem Szenario aus Stehen und Gehen eine Betriebsdauer von rund einer Stunde und 49 Minuten. Gleichzeitig wurden Aspekte der Sicherheit und Cybersecurity identifiziert, die für industrielle Anwendungen berücksichtigt werden müssen.
Diese Ergebnisse bedeuten nicht, dass humanoide Roboter für die Fertigung ungeeignet sind. Sie verdeutlichen vielmehr einen entscheidenden Punkt: Industrieroboter müssen letztlich anhand der Anforderungen der jeweiligen Anwendung bewertet werden – und nicht allein anhand ihrer Bauform.
Ein anderer Ansatz: Die Roboterarme zur Aufgabe bringen
Für viele Produktionsaufgaben ist Gehen überhaupt nicht erforderlich.
Typische Fertigungsprozesse umfassen das Bewegen von Bauteilen, die Maschinenbeschickung, die Handhabung von Werkzeugen, Montageaufgaben, Qualitätsprüfungen oder den Materialtransfer zwischen verschiedenen Prozessschritten. Ist die Produktionsumgebung weitgehend strukturiert und für Fahrzeuge zugänglich, kann die notwendige Mobilität stattdessen durch eine autonome mobile Plattform bereitgestellt werden.
Die Kombination von Roboterarmen mit einer mobilen Basis ist bereits ein etabliertes Forschungsfeld der Robotik. Untersuchungen zur mobilen Manipulation zeigen, wie mobile Plattformen mit seriellen Manipulatoren kombiniert werden können, um deren Arbeitsbereich zu erweitern und mit einem einzigen Robotersystem Manipulationsaufgaben an mehreren Orten auszuführen.
Neuere Forschungsarbeiten demonstrieren zudem industrielle mobile Manipulatoren, die autonome Navigation, präzises Andocken und die anschließende Handhabung von Objekten miteinander verbinden.
Mit zwei kollaborativen Roboterarmen geht dieses Konzept noch einen Schritt weiter.
Anstatt einen vollständigen menschlichen Körper nachzubilden, kombiniert ein mobiles Zweiarm-System die notwendige Mobilität für den Wechsel zwischen verschiedenen Prozessen mit der Manipulationsfähigkeit, die am jeweiligen Einsatzort benötigt wird.
Warum zwei Arme?
Menschen nutzen bei vielen Tätigkeiten beide Hände gleichzeitig – und auch zahlreiche Fertigungsprozesse stellen ähnliche Anforderungen.
Ein Roboterarm kann beispielsweise ein Bauteil halten oder neu positionieren, während der zweite einen Bearbeitungsschritt ausführt. Zwei Arme können außerdem bei Handhabungsaufgaben koordiniert zusammenarbeiten, Objekte untereinander übergeben oder gleichzeitig unterschiedliche Schritte eines Prozesses ausführen.
Gerade für mobile Automation kann dies besonders wertvoll sein. Denn hier besteht das Ziel häufig darin, mit einem System unterschiedliche Arbeitsstationen bedienen zu können, anstatt einen Roboter für einen einzigen, dauerhaft festgelegten Prozess zu optimieren.
Beim Einsatz von kollaborativen 7-Achs-Robotern kommt ein weiterer Vorteil hinzu. Die zusätzliche Achse bietet mehr Bewegungsfreiheit, um Hindernisse zu umgehen und in beengten Arbeitsräumen zu agieren – ein wichtiger Faktor, wenn sich zwei Roboterarme, eine mobile Plattform und vorhandene Produktionsanlagen einen vergleichsweise kompakten Arbeitsbereich teilen.
Für Kassow Robots wird das Konzept genau an diesem Punkt besonders interessant: Mobilität durch die Plattform, Manipulation durch zwei 7-Achs-Cobots und zusätzliche Flexibilität durch ihre Kinematik.
Räder und Beine lösen unterschiedliche Mobilitätsaufgaben
Der sichtbarste Unterschied zwischen beiden Konzepten ist zugleich einer der grundlegendsten: die Art der Fortbewegung.
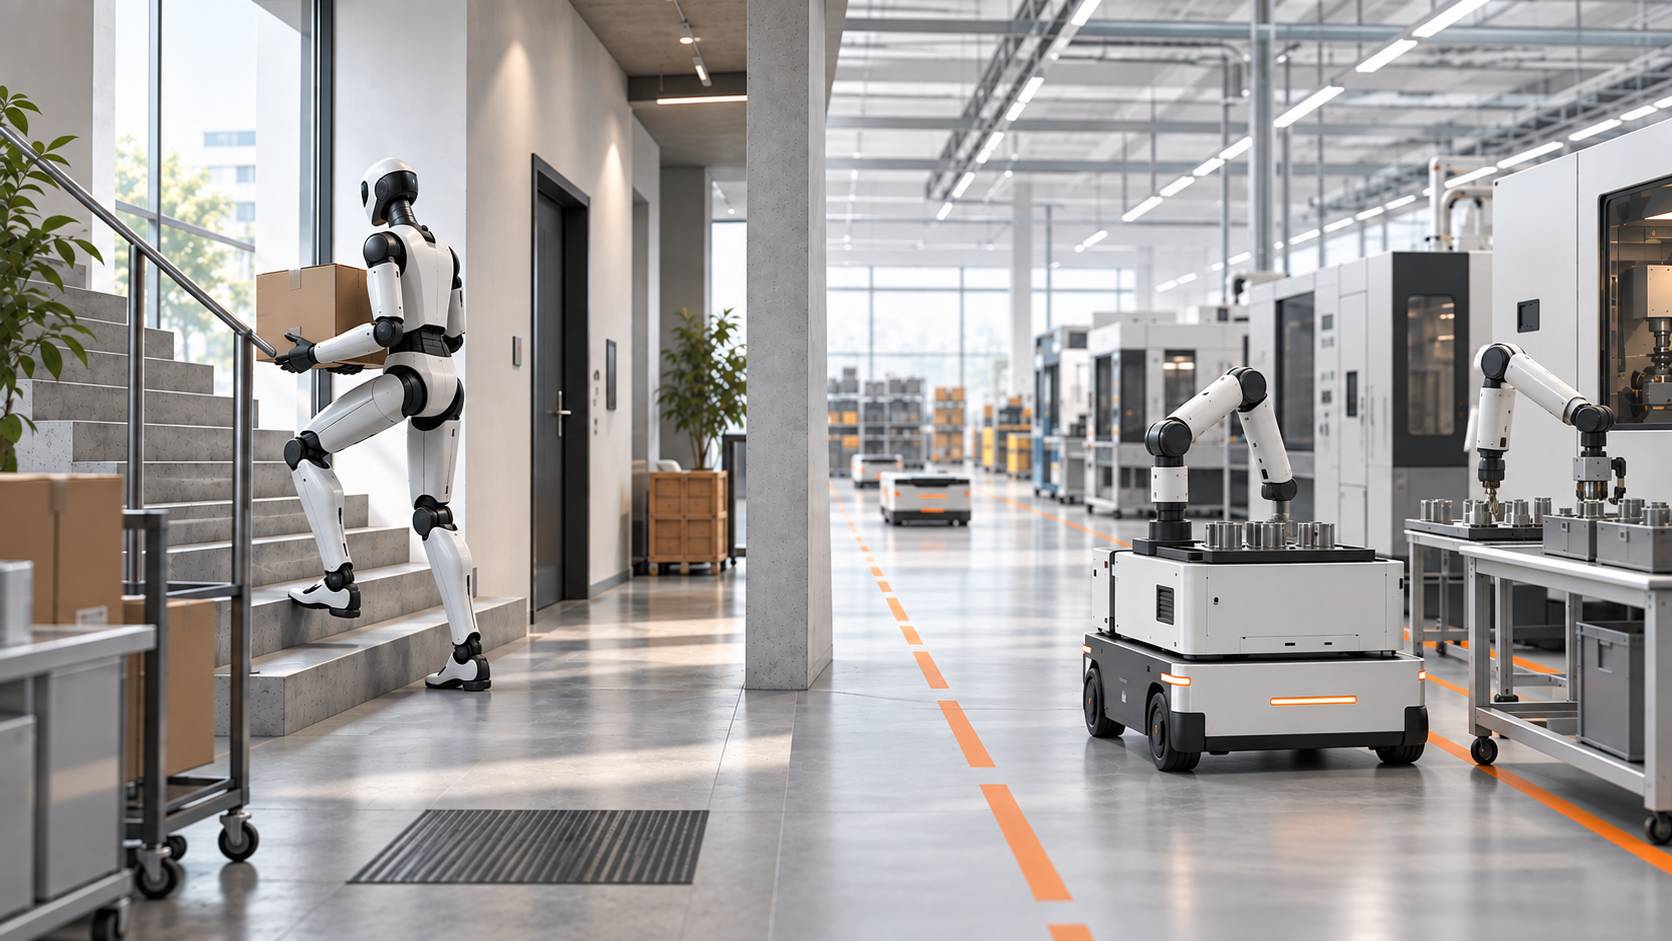
Humanoide Roboter nutzen Beine unter anderem deshalb, weil sie sich in Umgebungen bewegen sollen, die für Menschen ausgelegt sind. Treppen, Schwellen und unebene Flächen sind Beispiele für Situationen, in denen die Fortbewegung auf Beinen einen entscheidenden Vorteil bieten kann.
Ein mobiler Manipulator auf Rädern setzt andere technische Schwerpunkte.
Auf einem typischen Produktionsboden, auf dem sich Roboter zwischen Maschinen, Montagestationen, Fördertechnik und Logistikbereichen bewegen, kann eine mobile Plattform einen effizienten Transport ermöglichen, ohne dass der Roboter dabei kontinuierlich sein dynamisches Gleichgewicht halten muss.
Das bedeutet nicht, dass Räder grundsätzlich besser sind als Beine. Vielmehr hat jede Architektur Einsatzumgebungen, in denen ihre jeweiligen Vorteile besonders zum Tragen kommen.
Der Fraunhofer-Benchmark für humanoide Roboter bewertet beispielsweise gezielt Gehgeschwindigkeit, Treppensteigen, die Navigation um Hindernisse sowie die Stabilität auf unterschiedlichen Oberflächen. Diese Fähigkeiten zeigen sowohl das Potenzial als auch die technische Komplexität der Fortbewegung auf Beinen.
Stabilität ist bei Manipulationsaufgaben besonders wichtig
Mobilität ist nur die eine Hälfte der Herausforderung. Sobald ein Roboter eine Arbeitsstation erreicht, muss er dort produktive Aufgaben zuverlässig ausführen.
Dafür können eine präzise Positionierung, wiederholgenaue Roboterbahnen und – je nach Anwendung – eine kontrollierte Interaktion mit Werkzeugen, Vorrichtungen und Maschinen erforderlich sein.
In der Forschung zur mobilen Manipulation spielen daher Lokalisierung und präzises Andocken vor Beginn der eigentlichen Manipulationsaufgabe eine wichtige Rolle. Forschungsarbeiten zu autonomen industriellen mobilen Manipulatoren zeigen beispielsweise Systeme, die Navigation mit präzisem dynamischem Andocken und anschließender Objekthandhabung kombinieren.
Eine mobile Basis kann somit gezielt für Transport und stabile Positionierung ausgelegt werden, während die Roboterarme auf die Manipulationsaufgaben optimiert sind.
Diese Aufgabenteilung unterscheidet sich grundlegend von der Architektur eines humanoiden Roboters, bei dem Fortbewegung, Gleichgewicht und Manipulation Bestandteile eines eng miteinander verknüpften Gesamtsystems sind.
Für die Aufgabe in der Fabrik konzipiert
Damit kommen wir zu einem der vielleicht wichtigsten Unterschiede zwischen beiden Ansätzen.
Ein humanoider Roboter beginnt mit der Frage:
Wie kann ein Roboter in einer für Menschen konzipierten Umgebung arbeiten?
Eine mobile Manipulationsplattform stellt dagegen eine etwas andere Frage:
Welche Kombination aus Mobilität und Manipulation ist erforderlich, um diesen Prozess zu automatisieren?
Für produzierende Unternehmen ist dieser Unterschied entscheidend.
Der Maßstab für ein Automatisierungssystem ist letztlich nicht, wie sehr es einem Menschen ähnelt. Entscheidend ist, ob es den erforderlichen Prozess zuverlässig, sicher und wirtschaftlich ausführen kann.
Dabei müssen unter anderem folgende Faktoren berücksichtigt werden:
- Traglast und Reichweite
- Taktzeit
- Positioniergenauigkeit
- verfügbarer Platz
- Sicherheitsanforderungen
- Verfügbarkeit
- Energieverbrauch
- Integration in Maschinen und Produktionssysteme
- einfache Umsetzbarkeit und Wiederverwendbarkeit
Diese anwendungsorientierte Bewertung findet zunehmend auch bei humanoiden Robotern statt. Fraunhofer betont die Notwendigkeit, sich von medial wirksamen Demonstrationen hin zu einer standardisierten Bewertung tatsächlicher Fähigkeiten und der industriellen Eignung zu bewegen.
Wo humanoide Roboter echte Vorteile bieten könnten
Es gibt dennoch Anwendungen, in denen menschenähnliche Mobilität besonders wertvoll werden könnte.
Anlagen mit Treppen, engen Durchgängen oder Hindernissen sowie Umgebungen, die sich nicht ohne Weiteres für die Automation umbauen lassen, sind naheliegende Beispiele. Humanoide Roboter könnten sich langfristig auch dort als sinnvoll erweisen, wo ein und dasselbe Robotersystem eine außergewöhnlich große Bandbreite unterschiedlicher Aufgaben mit Infrastruktur und Werkzeugen übernehmen soll, die ursprünglich ausschließlich für Menschen entwickelt wurden.
Die IFR betrachtet diese universelle Einsetzbarkeit als einen zentralen Bestandteil der Vision humanoider Robotik. Gleichzeitig weist sie darauf hin, dass Zuverlässigkeit, Energieeffizienz, Wartung, Kosten und Standards weiterhin wichtige Faktoren sind.
Die Technologie entwickelt sich schnell – und ihr langfristiges Potenzial für industrielle Anwendungen sollte nicht unterschätzt werden.
Und wie sieht es mit der Sicherheit aus?
Unabhängig von der Bauform eines Roboters muss flexible Automation im Umfeld von Menschen die Sicherheit auf Ebene des Gesamtsystems berücksichtigen.
Für kollaborative Robotersysteme bestehen bereits etablierte industrielle Sicherheitsrahmen wie ISO 10218 und ISO/TS 15066. Die Forschung zur physischen Mensch-Roboter-Interaktion untersucht zudem kontinuierlich, wie Kollisionskräfte, Roboterenergie und Steuerungsstrategien das Verhältnis zwischen Sicherheit und Roboterperformance beeinflussen.
Bei humanoiden Robotern kommen zusätzliche Aspekte hinzu, da Mobilität und Ganzkörperstabilität Teil der Sicherheitsbetrachtung werden. Der Fraunhofer-Benchmark für humanoide Roboter umfasst daher unter anderem Tests zu Stabilität, Kollisionskräften, Hinderniserkennung und zum Systemverhalten bei Störungen.
Für beide Technologien gilt: Sicherheit ist immer anwendungsspezifisch und muss für das vollständige Robotersystem und seine vorgesehene Einsatzumgebung bewertet werden.
Humanoider Roboter oder mobiler Manipulator: Was kommt zuerst?
Für Unternehmen, die heute über neue Automatisierungslösungen nachdenken, muss die Antwort nicht zwangsläufig entweder das eine oder das andere sein.
Humanoide Roboter stehen für einen ambitionierten Weg hin zu universell einsetzbaren Robotersystemen, die in Umgebungen arbeiten können, die ursprünglich für Menschen konzipiert wurden.
Mobile Manipulation verfolgt einen anderen Ansatz: Sie verbindet autonome Mobilität mit Technologien zur robotergestützten Manipulation, die in der industriellen Automation bereits etabliert sind.
Dabei geht es nicht darum, einen Menschen nachzubilden. Es geht darum, genau die Fähigkeiten bereitzustellen, die der jeweilige Prozess erfordert.
Und genau dieser Unterschied könnte zunehmend an Bedeutung gewinnen, wenn produzierende Unternehmen nach Automatisierung suchen, die nicht nur flexibel, sondern auch praktisch einsetzbar ist.
Die Zukunft braucht nicht nur eine Bauform
Die Fabrik der Zukunft wird aller Voraussicht nach nicht von nur einem Robotertyp geprägt sein.
Klassische Industrieroboter werden weiterhin dort sinnvoll sein, wo hohe Stückzahlen und standardisierte Prozesse im Mittelpunkt stehen. Kollaborative Roboter werden ihre Stärken ausspielen, wenn Flexibilität und kompakte Automation gefragt sind. AMRs werden Materialien durch die Fabrik transportieren. Mobile Manipulatoren können Transport mit der physischen Interaktion mit Maschinen und Bauteilen verbinden.
Und humanoide Roboter könnten langfristig eine weitere Kategorie ergänzen – insbesondere dort, wo der Einsatz in einer für Menschen konzipierten Umgebung einen tatsächlichen Vorteil bietet.
Die interessantere Frage lautet daher vielleicht nicht:
Werden Fabriken humanoide Roboter einsetzen?
Sondern:
Wie viel von dem, was humanoide Roboter versprechen, erfordert tatsächlich eine humanoide Bauform?
In vielen strukturierten Produktionsumgebungen braucht flexible Automation möglicherweise überhaupt keine Beine.
Manchmal ist der direktere Weg ganz einfach: die Roboterarme zur Aufgabe zu bringen.
